


 选择语言
机器人行业的快速扩张已经远远超出了标准化实验室原型的范围。如今,自主系统部署在从零度以下的北极研究站到工业冶炼厂的高温走廊等各种环境中。这种扩展的核心是机器和地面之间的关键接口。虽然存在现成的解决方案,但 定制橡胶履带 已成为寻求优化牵引力、耐用性和能源效率的公司的决定性因素。定制驱动系统的机械特性可确保机器人不仅能够移动,而且能够在特定的手术区中以外科手术般的精度执行任务。
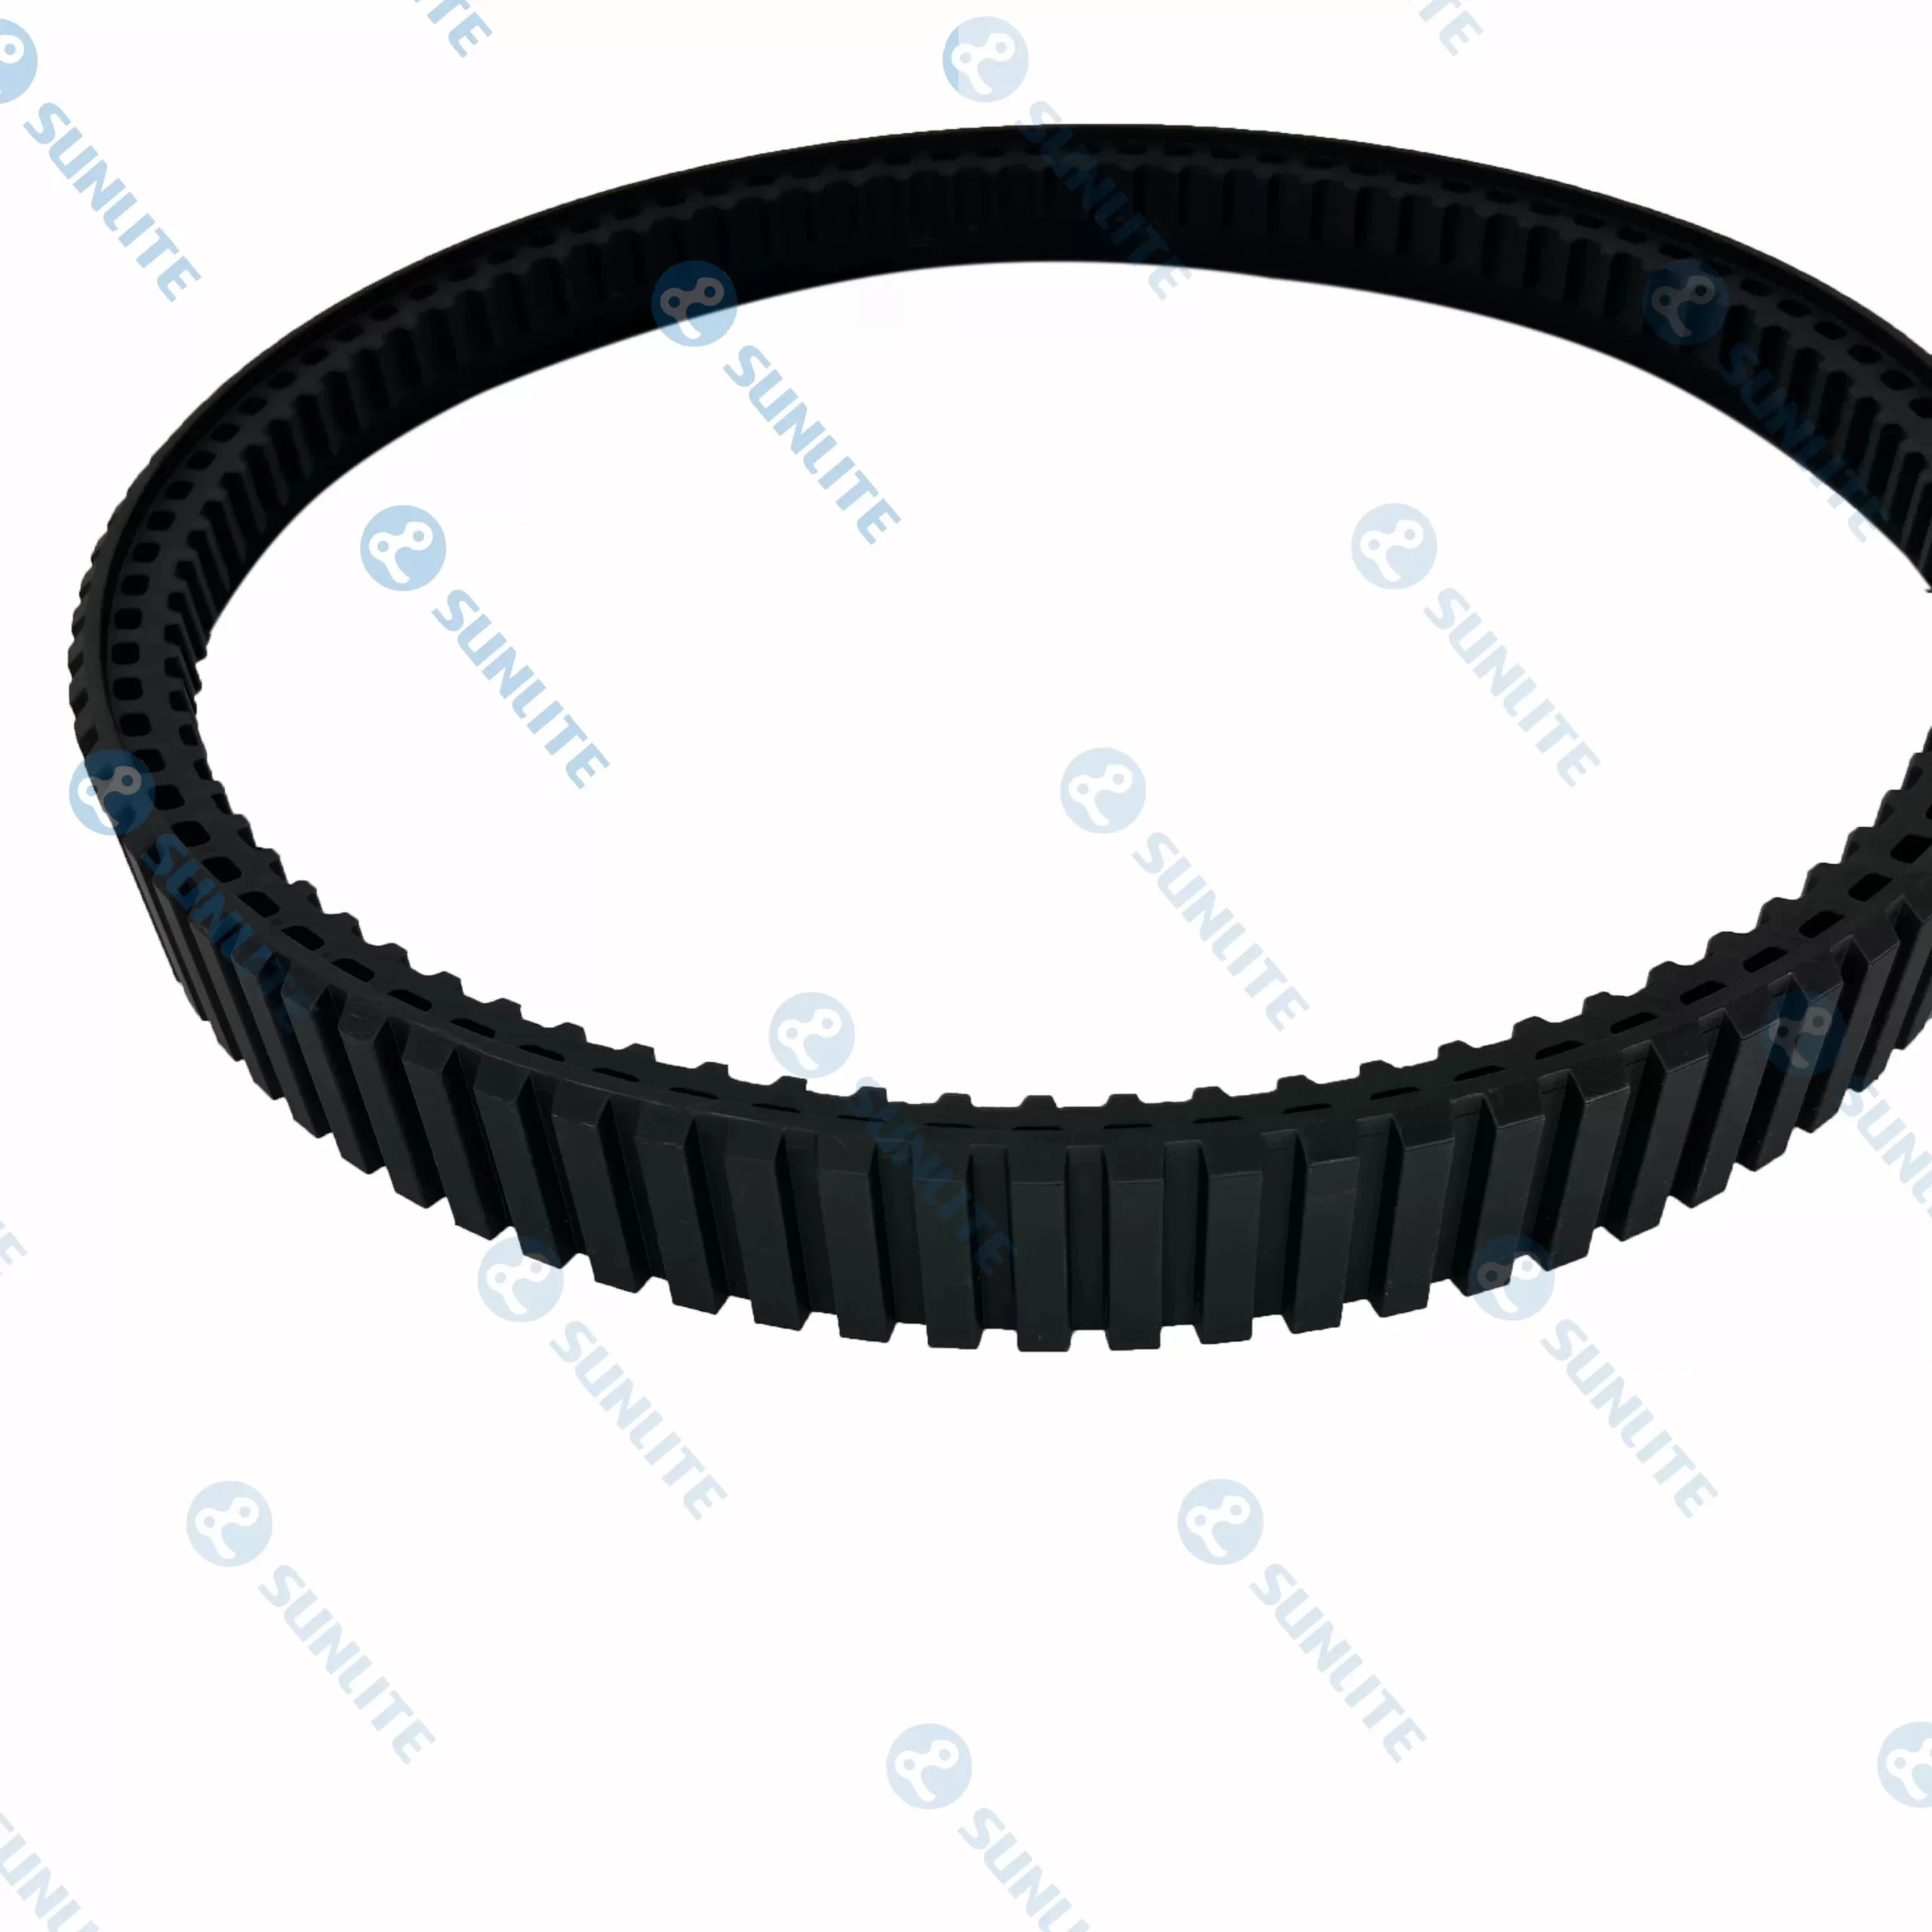
先进机器人轨道设计的架构基础
在复杂地形中的成功移动早在电机转动之前就开始了。它从绘图板开始 机器人轨道设计。与传统的车辆工程不同,机器人技术需要在重量、功耗和“占地面积”优化之间取得微妙的平衡。良好的设计必须考虑到驱动组件的内部几何形状,确保驱动链轮、惰轮和负重轮与灵活的外部完美协调地工作。
在专业机器人技术中,履带的内部骨架与外部胎面一样重要。工程师必须决定张紧架构 - 是使用被动弹簧加载系统还是主动液压调节。精益求精的目标 机器人轨道设计 即使机器人正在穿越倒下的木材或锯齿状混凝土等不规则障碍物,也要保持恒定的接触面积。通过在设计阶段模拟这些应力,开发人员可以防止常见的故障点,例如“抛掷”轨道或过度振动,这些故障可能会降低激光雷达和高清摄像头等敏感板载传感器的性能。
选择战略合作伙伴:机器人跑道制造商的角色
随着自主平台复杂性的增加,机器人公司与其公司之间的关系 机器人轨道制造商 成为开发周期的基石。为价值数百万美元的检查机器人制造轨道与生产标准工业皮带相去甚远。它需要对聚合物化学和结构增强有深入的了解。
一个专门的 机器人轨道制造商 提供必要的专业知识,为橡胶选择合适的肖氏硬度,为内部增强帘线选择合适的拉伸强度,无论它们是由不锈钢、凯夫拉纤维还是特种合成纤维制成。这种合作关系允许创建能够承受特定环境危害的轨道,例如用于炼油机器人的耐油化合物或用于室内安全无人机的无痕橡胶。快速原型设计和迭代凸耳图案(轨道的“牙齿”)的能力使机器人公司能够根据特定的土壤类型或攀爬要求微调其机器,将通用平台转变为专用工具。
橡胶机器人履带在恶劣气候下的材料优势
驱动系统材料的选择是防止环境恶化的主要措施。 橡胶机器人履带 与金属或塑料替代品相比,具有一系列独特的优势,特别是在阻尼和抓地力方面。在搜救或军事侦察中,通常需要保持安静。橡胶自然地吸收传动系统的金属碰撞声,从而实现钢链节不可能实现的隐形运动。
此外,现代材料的热稳定性 橡胶机器人履带 是材料科学的奇迹。高性能合成橡胶经过精心设计,可在 -40°C 下保持柔韧性,防止标准聚合物中出现的开裂,同时还能抵抗地面温度可能飙升的沙漠环境中的“软化”效应。这种弹性确保机器人保持一致的扭矩传递。橡胶的弹性还提供一定程度的“悬挂”,保护内部变速箱免受机器人从壁架跌落或高速撞击隐藏障碍物时所承受的冲击载荷。
利用机器人坦克履带增强稳定性和牵引力
虽然这个词可能会让人想起重型机械,但现代 机器人坦克履带 是轻量化、高牵引力工程的杰作。 “坦克”式驱动系统的特点是连续循环和滑移转向能力,是机器人技术的首选,因为它提供零转弯半径。这种机动性在隧道、仓库或倒塌建筑物等密闭空间中至关重要,在这些空间中,传统的转弯圈是一种环境无法提供的奢侈品。
功效 机器人坦克履带 位于凸耳轮廓中。对于泥地或雪等松软地形,需要深而有力的桨来“铲”土并提供前进动力。相反,对于城市环境,更平坦、更密集的凸耳图案可以增加沥青和混凝土的表面积接触,从而防止打滑并减少磨损。通过定制这些配置文件,工程师可以确保机器人的动力转化为运动,而不是浪费在轨道滑动中。这种效率与电池寿命直接相关,可以延长任务持续时间并提高机器人系统的整体效用。
驱动部件和机器人轨道的机械协同作用
机器人技术中的一个常见误解是轨道是一个孤立的组件。事实上,表现 定制橡胶履带 完全取决于内滚子和驱动链轮的机械协同作用。履带内侧的“驱动凸耳”必须精确匹配链轮的节距,以防止高扭矩下的“跳齿”。
现代的 机器人轨道设计 通常采用“中心驱动”或“桥驱动”系统,以在激进的操作过程中保持履带对齐。当机器人就位时,试图将履带从轮子上拉下来的侧向力是巨大的。通过将导向翼集成到橡胶成型中,制造商可以确保即使机器人在陡坡上侧坡时履带也保持居中。这种机械可靠性使操作员能够在“禁区”中信任他们的机器,在“禁区”中手动恢复失速的机器人是不可能的。
机器人行业的快速扩张已经远远超出了标准化实验室原型的范围。






















